Vi använder cookies för att ge dig den bästa upplevelsen av vår webbplats.
Vissa cookies är nödvändiga för att rcflyg.se ska fungera och de har redan sparats på din dator, dessa innehåller:
-Senaste aktiviteten
-Senaste besöket
-Sessionsdata för PHP som webservern behöver
Genom att fortsätta använda rcflyg.se och inte aktivt stänga av funktionen i din webläsare godkänner du att webplatsen sparar dessa sessions data i en cookie. Dessa raderas när du stänger webläsaren.
Är inte en helikopter en bättre utgångspunkt? Någon stretchad modell med lägre rotorvarv.
Jo, men de är extremt svåra att få vibrationsfria i samma grad som multikoptrar. Det finns 600-700 size men inte så många som funkar bra för filmning med gopro. Blir nog också avsevärt dyrare.
Här är också lite inspiration för en multikopter med lång flygtid.
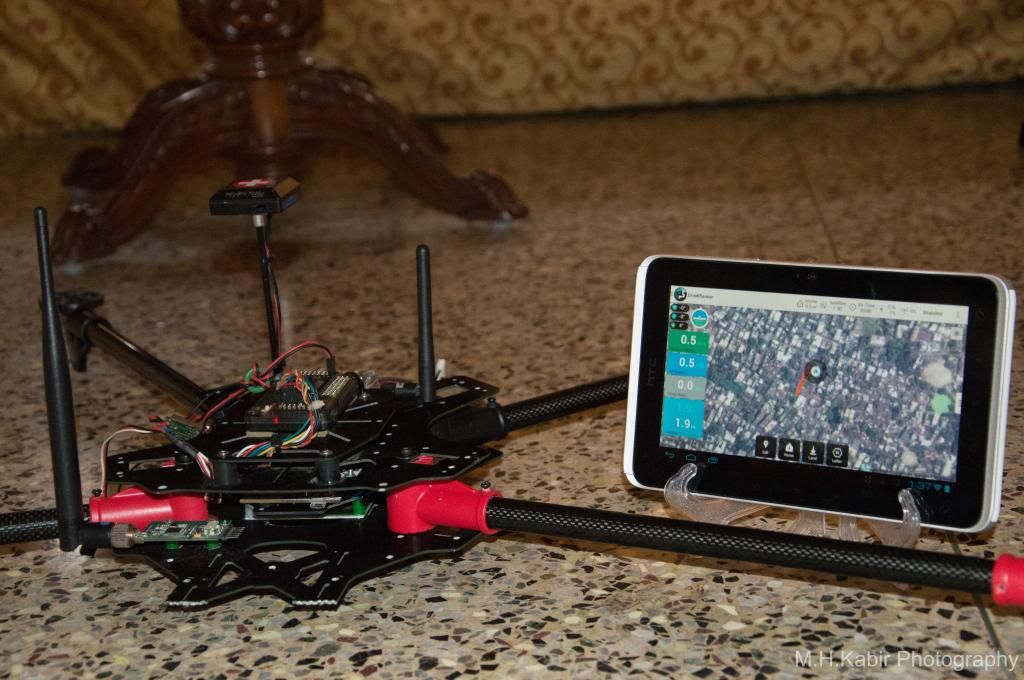
Been some time since I've posted anything, since I've been working on this really big dream project of mine, a quadcopter which can fly for around 60 mins , provide a HD video downlink and have a really powerful flight controller.
I had to consider many things to acheive my goal, especially :
The Copter :
Long flight times meant I needed to have a lightweight copter with large props and low kV motors. EndOfDay's thread (http://www.rcgroups.com/forums/showthread.php?t=1880665) was a wealth of information and I took the time to go through each and every page to gather knowledge.
I decided on this setup :
MultiStar 4108 - 380kV motors
16x5.5 props
AfroESC 12A
17000mAh 4S5P NCR18650B battery pack
~1900g AUW
The Lynxpilot Hybrid FC :
Next came the flight controller. I had been experimenting for many days with a pcDuino , a 1GHz board with an ARM SoC which fitted great with my purposes. But with it came the problems of running timing-intensive operations on Linux. Due to the…


Kommentar