Bygga hexacopter tillsammans!

Kollaps
X
 
  • Tid
  • Show
Rensa alla
nya inlägg
  • SteffeB
    • jun 2011
    • 888

    #46
    Det där med att sätta C-et på en vanlig quad/hexa funderade jag på ett tag med. Fick för mig att C-et skulle slå i bommarna vid säg 45° lutning framåt+ sidan. Känns som att det skulle bli jobbigt för styrsystemet om det helt plötsligt tar tvärstopp ? Det var iallafall funderingen jag hade när jag ville bygga med mekaniskt gyro.

    Det tog emot att kopiera Ecilop-ramen, men kom på att den nog är den ultimata när man vill kunna luta omkull kamerabommen maximalt.

    Kommentar

    • Honk
      • jan 2012
      • 49

      #47
      Men varför ska du kunna luta 45 grader åt alla håll å kanter med ett kameraskepp?!

      Det absolut mest intressanta jag ser med "motbalanslösningen" är ju att kompensationshastigheten inte begränsas av servon (som tar slut efter ett tag och bara inte är mekaniskt bra nog, iaf inte direktkopplat) utan även om farkosten oscillerar riktigt fort (såsom den där Ecilop-snubben visade i videon) så stannar ju kameran och batteriet kvar pga tröghetsmomentet som är högre än friktionen i knuten... Det är det som verkar genialt.

      Kommentar

      • SteffeB
        • jun 2011
        • 888

        #48
        45°, ja inte vet jag. Kanske inte behövs.


        Kollade lite på diy steadicam på youtube, där var det en gubbe som använde sig av ett kullager med trögt fett i för att kunna svänga runt kameran mjukt. Fanns tydligen färdiga grejor att köpa till servon ?? Tänker mig att man monterar potentiometrarna (eller vad det heter) i servona så de känner av kamerans läge istället för servots. Precis som på Cine-nånting gimbalen.

        Kommentar

        • Honk
          • jan 2012
          • 49

          #49
          Jao, att ha trög "slirkoppling" mellan motorn och kameran gör ju att du kan få långsamma och mjuka rörelser (och ja, att ha potentiometern vid kameran istället blir ju då ett måste, och ett annat måste är ju mekanisk balans så inte kameran glider ur led så servot får jobba ihjäl sig hela tiden) men det kan aldrig motverka snabba rörelser hos farkosten som en sån där balanspinne skulle kunna... Jag är skeptisk.

          Kommentar

          • SteffeB
            • jun 2011
            • 888

            #50
            Menar såklart att "balanspinnen" (jag skrev kameran ) ska balanseras av servon med slirkoppling. Själva kameragimbalen var ju strunt samma nu, den kommer ju alltid stå i läge. Balanspinnen balanserar ju inte sig själv, den måste hela tiden justeras precis som på ecilopen. Fast det är kanske bäst att stjäla hans idé med fjädrar...

            Kommentar

            • Jode
              • sep 2008
              • 290

              #51
              Otroligt intressant tråd. Tänkte också "låna" lite inspiration av den ryska robotrösten
              Tack för inlägg #34 Honk, bra summering.
              Vad har ni (S&H) kört för FC's innan?
              Vet ni var man kan få tag på små fjädrar? Tror ni det är bäst med linjär eller progressiv fjädring?
              Gummiband skulle kunna funka (men då blir det ju progressivt).
              Har inte så stor erfarenhet av att ha styrkortet offcenter, hur tänker ni där?

              Tror ni man ska köra "helt balanserat" mellan kamera och motvikt (acc)?
              Eller kanske kameran lite "tyngre" (jag menar om man vrider quaden 90 grader.
              Det lär väl vara stor risk att pendelgimbalen börjar oscillera med enkel gimbalstyrning som tex. den
              i MWC. Men med picloc borde det vara lättare att hitta balans då man kan ställa proportional, Acc, smooth & decay.

              Honk, du verkar insatt i gimbal. vet du var jag kan hitta bra info (eller orkar kanske förklara) om skillnaden av att ha tilt inuti roll (child of) eller tvärt om och vad det blir för skillnad att ha gimbalsensorn (picloc i det här fallet) fast i "ramen" eller ha den rörlig i kamerans plan.

              Kommentar

              • SteffeB
                • jun 2011
                • 888

                #52
                Jag har bara kört med KK-kortet innan. Du bör dock inte ta flyglektioner av mig då jag knappt lärt mig vända på maskinen, hehe. Jag har däremot ett sjukligt behov av att bygga och fundera ut lösningar på grejor, det är ju det bästa som finns! Avskyr att bygga saker som man vet kommer bli skit, det är därför jag tänkte vi kunde samarbeta runt ett bygge. Det finns ju hur många trådar som helst med farkoster som inte är något vidare, även riktigt dyra sådana.Har haft lust att köpa multicopter i 2 år. Nu sålde jag av lite maskiner i garaget för att göra en liten satsning. Håller för övrigt på med två Lotus Super Seven byggen tillsammans med min brorsa. Det har dock kommit lite på is då jag numera har två ungar nästan under två år! Det lämnar inte mycket åt egna intressen kan jag lova. Multicoptrarna känns som så små och lagoma projekt mot allt annat, perfekt för mig nu!

                Klicka på bilden för större version

Namn: 2012-01-17 01.37.01 (Medium).jpg
Visningar: 1
Storlek: 123,5 KB
ID: 485896

                Jag tror att man ska köra helt balanserat mellan batteri/kamera. Tänk dig kraften som blir i en snabb kurva ? Har du perfekt balans kommer inte kamerapinnen påverka multicoptern ett dugg. Angående fjädrarna så kan du väl kontakta Lesjöfors fjäderfabrik. De kan nog leta fram precis det du behöver, läste att de hade 10.000 olika fjädrar på lager. Jag har själv haft med http://www.envikensfjadrar.se/ att göra, de är väldigt trevliga!

                edit: Har börjat på ram nr 2. Lite bättre/snyggare konstruktion nu. Man lär sig. Skrev precis världens längsta inlägg exakt om hur man gör den när Google Chrome behagade lägga ner... Blää!

                Rören sågas i 30° vinkel i båda ändarna, vinkeln åt samma håll. Då blir det såhär snyggt! Mina rör är lite mindre än 66cm långa för att få ut 3 bitar på ett 2m bauhaus 10mm rör. Den lilla rörstumpen i hörnet sätter jag bara dit på motorramen, den fyller ingen funktion på den lilla ramen.

                Kolfibertrianglarna har sidorna 8cm, vilket jag tyckte var lagom stort för att få dit en motor.

                Klicka på bilden för större version

Namn: 2012-01-17 00.38.37 (Medium).jpg
Visningar: 1
Storlek: 106,9 KB
ID: 485897Klicka på bilden för större version

Namn: 2012-01-17 00.38.59 (Medium).jpg
Visningar: 1
Storlek: 105,6 KB
ID: 485898
                Klicka på bilden för större version

Namn: 2012-01-17 01.30.07 (Medium).jpg
Visningar: 1
Storlek: 91,7 KB
ID: 485899Klicka på bilden för större version

Namn: 2012-01-17 01.38.28 (Medium).jpg
Visningar: 1
Storlek: 102,9 KB
ID: 485900
                Senast redigerad av SteffeB; 2012-01-18, 01:20.

                Kommentar

                • Honk
                  • jan 2012
                  • 49

                  #53
                  Ah, såklart du menade så Steffe, men då är jag med! Ja, det kan ju funka. Givetvis kommer man behöva någonting som får den att stå våg/lodrätt eftersom jag tänker mig att man vill åstadkomma 100% balans (dvs ingen "tyngre" kamera) för att slippa att den hamnar i pendling/självoscillation när man rör på farkosten. Och det lär ju vara bäst att ha den helt i balans också med tanke på servona och deras arbete/hastighet och eventuell slack/slirkoppling.

                  Vet inte riktigt om jag tror på bara fjädrar, det dämpar ju liksom inte saker, även om en sån här balanspinne i full balans inte bör tendera att hamna i pendling... Tror mer på gummiband isåfall även om det är ett jäkelskap med vanliga gummiband för de jag använt har tappat spänsten efter ett kort tag.

                  Jode: tack! Skönt att få tjata av sig ibland! :P

                  Har kört på lite av de olika som finns och alltid hållt på å testa nya grejer å programmera om allt som går å testa alla knäppa styralgoritmer och olika sensorer och gjort kretskort hejvilt... Kan göra en lista på allt jag gjort å testat om du vill! Jag är en sån som aldrig nöjer mig, testar bara nya grejer hela tiden.

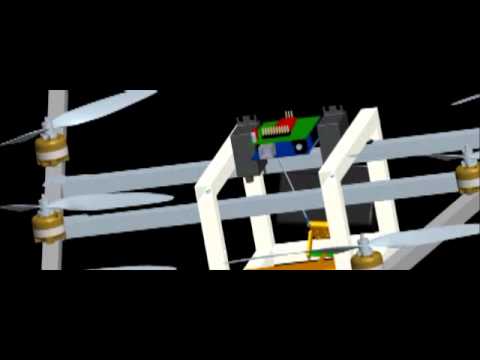
                  Jag har väl aldrig varit den estetiska av mig så jag har inte hållt på så mycket med kamerastabilisering rent praktiskt, men jag ser ingen större skillnad på att ha rollen eller pitchen närmast kameran. Ett tag var jag VÄLDIGT inne på att tillverka en vad jag trodde skulle vara revolutionerande mekanism (tja... ) som hade varken eller men ändå roll&pitch. Grejen med setupen skulle vara att behövde den bara rolla eller bara pitcha skulle den bli dubbelt så start/snabb och allt där emellan, såhär har jag tänkt mig (gjort i ProE):


                  Mekanismen var egentligen till leder i en humanoid... Men men, nu tror jag mycket mer på balanseringspinnen, den har ju naturlagarna med sig!


                  Angående kameragyronas placering tror jag absolut att det är bäst att ha dem stumt emot plattan där kameran är monterad, det är ju den och inget annat som skall regleras. Det var ju nån snubbe på DIY Drones som hade tokdille på det där med kameragimbaler och gyron och hej och hå, gjorde stört fina videor som alla var så misstänksamma om... ska se om jag hittar det sen.

                  Men det finns väl folk här med som är rätt insatta i kamerastabilisering mer praktiskt ser det ut som!

                  Oj vad denna tråd blev kapad förrästen... :P Sorry.

                  Kommentar

                  • SteffeB
                    • jun 2011
                    • 888

                    #54
                    Kapad tråd? Nää, det här är ju toppen!
                    Senast redigerad av SteffeB; 2012-01-17, 02:00.

                    Kommentar

                    • UndCon
                      • apr 2009
                      • 2886

                      #55
                      sök lite på alla DIY kamerastabiliseringar så får ni fler ideeer

                      HIT ME

                      Kommentar

                      • SteffeB
                        • jun 2011
                        • 888

                        #56
                        Hah! Du har ju rätt. Har kikat mycket på de där, men en pinne rätt upp ifrån kardanknuten, sedan en stor båge runt multicoptern skulle ju också fungera!

                        Vill man vara riktigt seriös skulle man haft paddlar att justera vindmotståndet med uppe och nere.

                        Sent from my GT-I9000 using Tapatalk
                        Senast redigerad av SteffeB; 2012-01-17, 10:14.

                        Kommentar

                        • SteffeB
                          • jun 2011
                          • 888

                          #57
                          Såhär skulle man kunna utforma justeringen av bommen. Flytta upp och ner för att få balans mellan kamera/batteri. Flytta i sidled samt rotera för att få kameran i våg. Tänker jag rätt ? Det går ju så fort att tänka galet...


                          Sent from my GT-I9000 using Tapatalk

                          Kommentar

                          • Jode
                            • sep 2008
                            • 290

                            #58
                            Det ska bli sjukt kul att se vad Letten (ja han va ju inte ryss) presenterar i mars.
                            Han ska ju släppa en patenterad kommersiell produkt då. Nu säljer han ju bara proffkitet för 60.000$
                            Folk är ju nästan otrevligt kaxiga mot honom i hans tråd på RCG, mest för att han vägra släppa något
                            videomaterial filmat från sin "pinngimbal". Han verkar sålt till Lettiska polisen (fattar inte om han är polis själv)
                            därav namnet Ecilop? Nåväl, vi hinner före! Han har bara patent i Lettland. DJI's nya gimbal ser ju groteskt fet ut, men på deras kontor har det säkert snackats om Ecilop...

                            Kommentar

                            • Honk
                              • jan 2012
                              • 49

                              #59
                              Heh, ja RCG kan man ju sitta i DAGAR och kolla igenom allt... hu! Men fattar inte riktigt hur han kan ta patent på ett koncept som ser vida vedertaget ut om man kollar typ den google-bild-länken UndCon gav...

                              Steffe: japp, det är precis sådär jag tänkt mig mekanismen! Fast jag tänkte mer rund båge därbak mer än ett kantigt "U" (typ mer "C"... ) fast det gör nog ingen skillnad. Det enda är ju att hitta en kardan i rätt dimension och så glappfri som möjligt. De enda jag har tillgängliga är kardanerna från en 1/8 metanolbuggy... de borde vara i rätt dimension.

                              Resten är ju mekanismen som får den att återgå till vinkelrätt läge (när det nu behövs, kanske vid långsamma rörelser, inte vid snabba rörelser tror jag).

                              Kommentar

                              • SteffeB
                                • jun 2011
                                • 888

                                #60
                                Patentet är väl på mekanismen som håller bommen rak hela tiden, inte steaidcamen. Man behöver ju absolut en sån funktion för att hålla balansen. Bommen kommer ju annars att blåsa omkull vid minsta fart. Det är därför jag även vill ha paddlar för att "vindbalansera" bommen.

                                Jag tycker dock att de borde gå att använda den inbygga gimbalstyrningen istället för dyra gyron som han använder, det är vi väl överens om ? Det där med fjädrarna är smart, verkar ju onekligen fungera iallafall. Jag tycker dock att vi borde kunna komma på en enklare variant. Vi kan kanske ha hela servot ledat, fjädrar som går att flytta in/ut ifrån centrum på leden för att få olika egenskaper på "frigången". Jag kan skissa ner en lite idé.

                                Angående det kantiga c-et så är jag ju inne på min "sjtärnhexa-ram". Där vill jag ju ha allt i mitten av ramen. Den raka biten är för att kunna flytta mycket upp/ner för att kunna ha olika kameror, precis som du kom på Honk!

                                Nån som kan komma på en genial/enkel idé för att göra det justerbara c-et ? Delar man kan använda ?
                                Jag kan svarva lite enklare grejor + svetsa i aluminium om vi håller oss på rätt sida om 1,5 mm tjocklek i gods. Då menar jag tjockare än 1,5mm.
                                Senast redigerad av SteffeB; 2012-01-18, 22:07.

                                Kommentar

                                Arbetssätt...